载入中...
搜索中...
未找到
eve::combat::ICombatNavigationProvider类 参考abstract
Optional synchronous navigation boundary consumed by combat locomotion. 更多...
#include <CombatLocomotion.h>
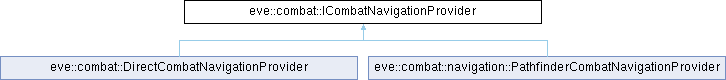
类 eve::combat::ICombatNavigationProvider 继承关系图:
Public 成员函数 | |
| virtual | ~ICombatNavigationProvider ()=default |
| Releases ICombatNavigationProvider resources. | |
| virtual Result< CombatNavigationSteering > | steer (const CombatLocomotionState &state, const CombatNavigationGoal &goal, SimulationTick tick)=0 |
| Resolve steering for one subject without mutating locomotion state. | |
详细描述
Optional synchronous navigation boundary consumed by combat locomotion.
Implementations borrow state and goal only for the call, retain neither, invoke no locomotion callbacks, and use the supplied simulation tick rather than a clock. The provider owner must outlive the runtime while installed.
在文件 CombatLocomotion.h 第 73 行定义.
构造及析构函数说明
◆ ~ICombatNavigationProvider()
|
virtualdefault |
Releases ICombatNavigationProvider resources.
成员函数说明
◆ steer()
|
pure virtual |
Resolve steering for one subject without mutating locomotion state.
- 参数
-
state Current candidate state borrowed for this call. goal Owning runtime goal borrowed for this call. tick Deterministic tick being prepared.
- 返回
- Valid steering or a structured failure that aborts the whole locomotion frame.
在 eve::combat::DirectCombatNavigationProvider , 以及 eve::combat::navigation::PathfinderCombatNavigationProvider 内被实现.
该类的文档由以下文件生成:
- src/modules/combat/CombatLocomotion.h